

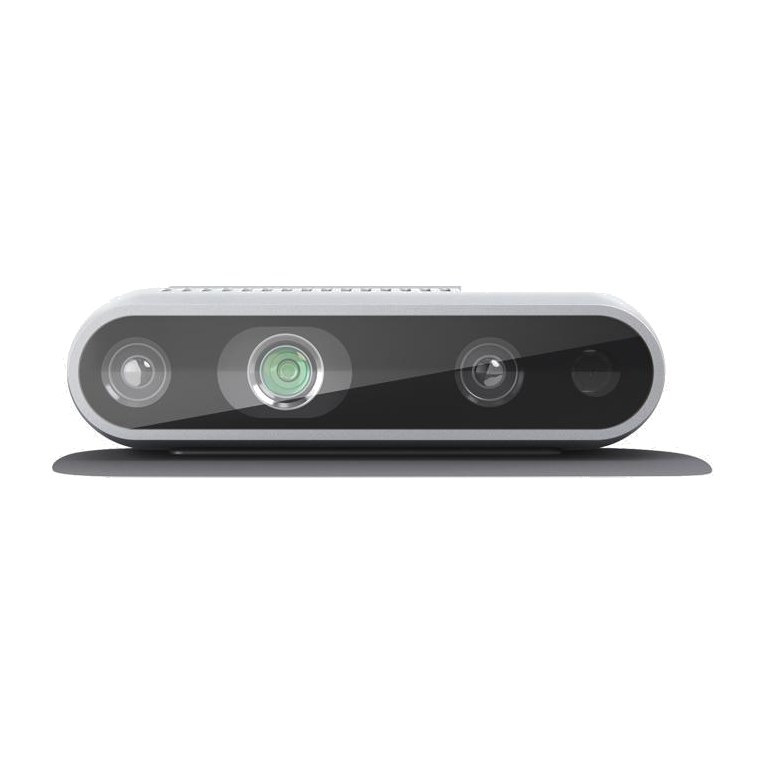
RealSense D435i — самая распространённая в мире стереокамера глубины для робототехники и компьютерного зрения: глобальный затвор стереопары, широкий угол обзора, вычисление карты глубины на встроенном процессоре RealSense Vision Processor D4 и встроенный IMU. Огромная база готовых драйверов: ROS/ROS 2, NVIDIA Isaac, OpenCV, Python.
Характеристики RealSense D435i
| Технология | активное стереозрение, глобальный затвор |
| Угол обзора глубины | 87° × 58° |
| Разрешение / частота глубины | до 1280 × 720, до 90 к/с |
| Оптимальная дальность | 0,3–3 м |
| RGB-камера | 2 Мп, 1920 × 1080 @ 30 к/с, 69° × 42°, rolling shutter |
| IMU | есть |
| Процессор | RealSense Vision Processor D4 |
| Интерфейс | USB-C 3.1 Gen 1 |
| Габариты | 90 × 25 × 25 мм |
| Крепление | 1/4"-20 UNC, 2 × M3 |
Кейсы применения RealSense D435i
Навигация мобильного робота (AMR)
Робот-тележка на складе строит карту и объезжает препятствия: стереокамера выдаёт облако точек на десятки кадров в секунду, а встроенный IMU помогает определять положение робота при поворотах и разгоне. Камера дополняет лидар там, где он не видит низкие и нависающие объекты.
Захват деталей роботом (bin picking)
Камера над тарой или на запястье робота определяет положение и ориентацию деталей в 3D. Нейросеть сегментирует объекты, по облаку точек вычисляется точка захвата, и кобот забирает деталь из навала без оснастки и ручной раскладки.
Подсчёт людей и анализ поведения
Камера глубины считает посетителей и отслеживает их перемещение в 3D, устойчиво к теням и изменению освещения; изображение лица для этого не требуется, что упрощает соответствие требованиям к персональным данным.
Поставка и внедрение
Цена RealSense D435i — по запросу. Поставляем 3D-камеры по России, подбираем вычислитель и ПО, разрабатываем алгоритмы обработки облака точек и нейросети для 3D-задач, интегрируем с роботами, ПЛК и WMS.
Оставьте заявку на сайте и менеджер вам перезвонит.
Мы можем назначить видеоконференцию или приехать лично для обсуждения деталей.