

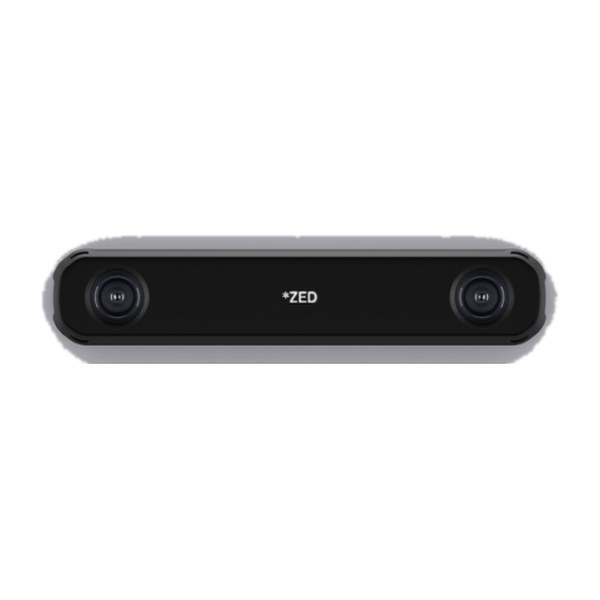
Stereolabs ZED X — промышленная стереокамера для автономных машин и роботов: два сенсора 1920×1200 с глобальным затвором, нейросетевая глубина, IMU, защищённое подключение GMSL2 и внешняя синхронизация кадров. Корпус IP67 из алюминия. Рассчитана на работу с NVIDIA Jetson.
Характеристики Stereolabs ZED X
| Сенсоры | 2 × 1920×1200, глобальный затвор, до 60 к/с (до 120 к/с в 600p) |
| База | 120 мм |
| Глубина | нейросетевая, до 120 Гц; 0,3–20 м (объектив 2,2 мм) |
| IMU | 16 бит, 400 Гц |
| Интерфейс | GMSL2 (FAKRA), внешняя синхронизация |
| Защита | IP67 |
| Рабочая температура | −20…+55 °C |
| Масса | 240 г |
Кейсы применения Stereolabs ZED X
Навигация мобильного робота (AMR)
Робот-тележка на складе строит карту и объезжает препятствия: стереокамера выдаёт облако точек на десятки кадров в секунду, а встроенный IMU помогает определять положение робота при поворотах и разгоне. Камера дополняет лидар там, где он не видит низкие и нависающие объекты.
Работа на улице и в тяжёлых условиях
Защищённый корпус позволяет ставить камеру на сельхозтехнику, строительные машины и уличных роботов: она выдерживает пыль, дождь и перепады температур.
Захват деталей роботом (bin picking)
Камера над тарой или на запястье робота определяет положение и ориентацию деталей в 3D. Нейросеть сегментирует объекты, по облаку точек вычисляется точка захвата, и кобот забирает деталь из навала без оснастки и ручной раскладки.
Поставка и внедрение
Цена Stereolabs ZED X — по запросу. Поставляем 3D-камеры по России, подбираем вычислитель и ПО, разрабатываем алгоритмы обработки облака точек и нейросети для 3D-задач, интегрируем с роботами, ПЛК и WMS.
Оставьте заявку на сайте и менеджер вам перезвонит.
Мы можем назначить видеоконференцию или приехать лично для обсуждения деталей.