

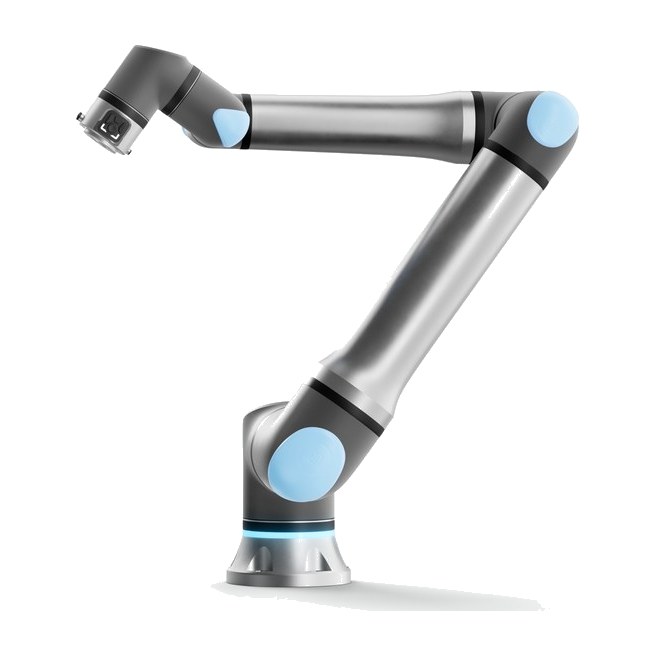
Universal Robots UR17g-1300 — шестиосевой коллаборативный робот серии g-Series от мирового лидера рынка коботов. Кобот нового поколения g-Series: на фланце инструмента — Ethernet 1 Гбит/с, питание 24/48 В и входы безопасности для прямого подключения камер, датчиков и мощных захватов без внешних кабелей. IP65, светодиодное кольцо статуса.
Характеристики Universal Robots UR17g-1300
| Серия | Universal Robots g-Series |
| Грузоподъёмность | 15 (до 17,5 при направленной вниз оснастке) кг |
| Радиус действия | 1300 мм |
| Повторяемость (ISO 9283) | ±0,05 мм |
| Макс. скорость TCP | 5 м/с |
| Масса робота | 40,7 кг |
| Основание | ⌀204 мм |
| Число осей | 6, диапазон ±360° по всем суставам |
| Программирование | PolyScope: блоками, мастерами настройки или скриптами; ROS/ROS 2 |
| Безопасность | настраиваемые функции безопасности, ограничение силы и мощности |
| Защита | IP65 |
Кейсы применения Universal Robots UR17g-1300
Загрузка и выгрузка станков ЧПУ
Кобот забирает заготовку из ложемента или по данным камеры, устанавливает её в станок, снимает готовую деталь и укладывает в тару — станок работает и в ночную смену.
Захват деталей по камере (pick & place)
Камера определяет положение и тип детали на конвейере или в таре, нейросеть отличает варианты изделий, кобот захватывает и ориентирует деталь для следующей операции.
Нанесение клея и герметика
Траектория строится по 3D-скану изделия, кобот наносит валик с постоянной скоростью, а камера контролирует непрерывность шва.
Кобот и машинное зрение
Связка «камера + нейросеть + кобот» позволяет автоматизировать операции, где деталь каждый раз лежит по-разному: камера определяет положение и тип объекта, нейросеть принимает решение, робот выполняет захват или операцию.
Поставка и внедрение
Цена Universal Robots UR17g-1300 — по запросу. Поставляем по России, подбираем захват и камеру, проектируем и внедряем роботизированную ячейку под ключ.
Оставьте заявку на сайте и менеджер вам перезвонит.
Мы можем назначить видеоконференцию или приехать лично для обсуждения деталей.